
Материал подготовлен автоматически по первоисточникам: ссылки на них — в конце статьи.
Модель мира научили отвечать, что произошло бы при другом действии, но при том же скрытом внешнем воздействии, используя уже наблюдавшийся исход. Хотя работу Randall Balestriero, Yann LeCun и Kerda Varaku не рецензировали и все числа получили сами авторы, доля объяснённого разброса контрфактических исходов выросла с 38–46% до 86–96%. Для систем управления это даёт способ разбирать ошибки и повторно планировать действие без специального набора контрфактических примеров.
Почему обычного прогноза недостаточно
Модель мира учится на фактических переходах: получает состояние и действие, затем предсказывает следующее состояние. Если на систему влияет скрытое возмущение — течение, порыв ветра или погрешность привода, — модель усредняет его возможные эффекты.
Такой прогноз отвечает, куда лодка обычно попадёт при выбранном курсе. Контрфактический ответ нужен после события: куда попала бы именно эта лодка при другом курсе, если бы течение осталось тем же. Наблюдавшийся результат уже содержит сведения о конкретном течении, которые обычная модель при новом запросе не использует.
Даже идеальная модель фактических переходов не восстанавливает эту связь. Данные показывают распределение исходов для каждого действия, но не говорят, какие исходы при разных действиях относятся к одному и тому же возмущению. Увеличение модели, объёма данных или точности генерации само по себе эту неопределённость не снимает.
Как наблюдавшийся исход переносят на другое действие
Метод складывает три величины: фактический исход, прогноз для альтернативного действия и прогноз для выполненного действия со знаком минус. Разница между двумя прогнозами оценивает эффект смены команды, а фактический исход сохраняет влияние возмущения, которое действительно произошло.
Например, течение сдвинуло лодку дальше, чем ожидала модель. Поправка переносит этот сдвиг на прогноз для другого курса. Для вычисления нужны два запуска существующего предсказателя и одна операция с его выходами; дополнительные параметры, повторное обучение и парные контрфактические наблюдения не требуются.
Обоснование опирается на гладкую динамику. Если команда и возмущение действуют как отдельные силы, за короткий промежуток они почти не успевают изменить эффект друг друга. Ошибка такого переноса тогда уменьшается пропорционально квадрату длительности шага. В чисто аддитивной системе, где эффекты просто складываются, поправка даёт точный ответ.
Условие нарушается, когда возмущение меняет силу самой команды. Изношенный привод, который выполняет некоторую долю заданного движения, взаимодействует с командой уже напрямую. Метод также ломается на ударах и других разрывах динамики, а ещё в представлениях, где разные физические состояния сворачиваются в одну координату.
Когда результат меняет план разработки
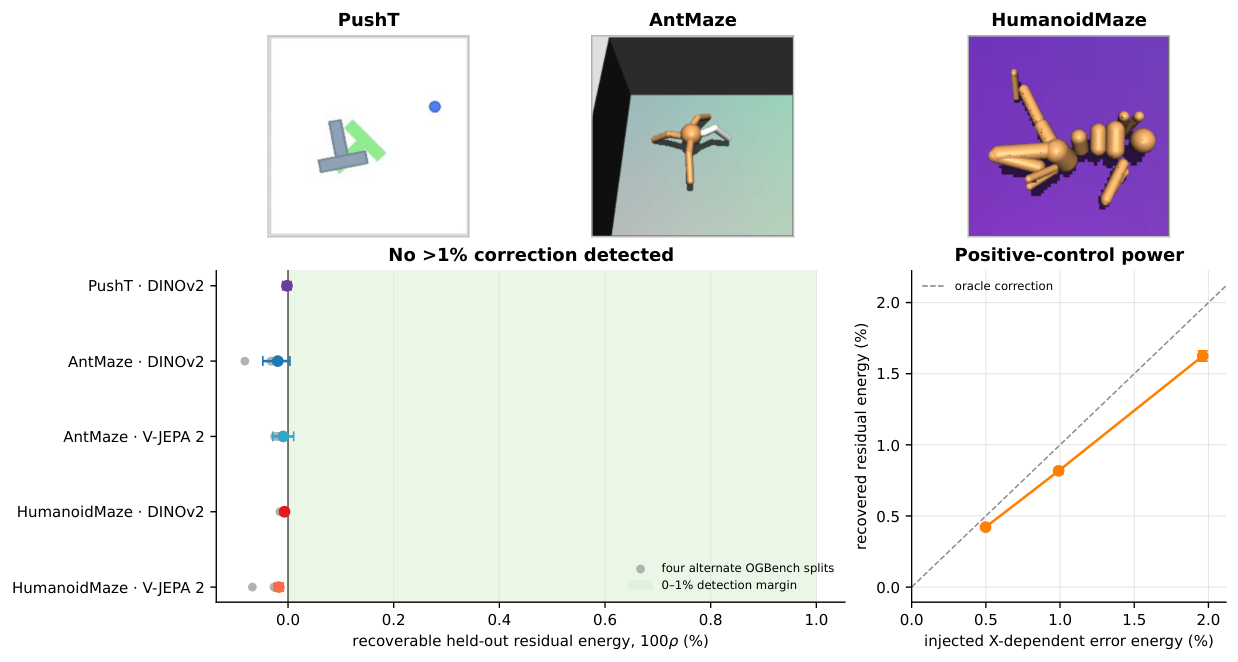
Метод проверяли на пяти визуальных симуляторах физических систем. Кадры кодировали заранее обученными и замороженными DINOv2, MAE, DINOv3, SigLIP 2, CLIP и EVA-02, а модели мира обучали только на фактически наблюдавшихся переходах. Коэффициент R² показывает, какую долю разброса истинных контрфактических исходов объясняет прогноз: основное улучшение с 38–46% до 86–96% получили без замены самих предсказателей.
В планировании после неудачного действия модель находила команду, которая достигла бы цели, в 35–69% событий. Планировщик с точным симулятором, но без доступа к наблюдавшемуся исходу, справлялся в 14–23%. Точный симулятор здесь проигрывает не из-за плохой физики: он не знает, какое скрытое возмущение реализовалось в конкретном событии.
Для команды, которая строит робота или другой физический агент, работа предлагает не новую основу системы, а дополнительный слой после выполнения действия. Его можно использовать для разбора сбоев, выбора повторной команды и оценки того, была ли ошибка следствием решения или внешнего воздействия.
Менять архитектуру имеет смысл, если система работает короткими шагами, получает наблюдение после действия и сталкивается с возмущениями, которые добавляются к управляющему воздействию. Модель должна достаточно точно различать эффект доступных команд, а её представление — сохранять состояние, важное для динамики, включая скрытую в одном кадре скорость.
Для контактов, переключений режимов и неисправностей, которые масштабируют команду, остаточную поправку нельзя считать надёжной. В таких продуктах вывод работы скорее задаёт проверку: сначала измерить взаимодействие команды с возмущением на собственном симуляторе, а уже затем добавлять контрфактическое планирование.
Источники
Иллюстрация: рисунок из статьи «Counterfactual World Models: JEPAs That Reason About "What If"», Randall Balestriero, Yann LeCun, Kerda Varaku, CC BY 4.0
Похоже на вашу задачу?
Расскажите, что собираете. За полчаса разложим на этапы и назовём сроки — это бесплатно и ни к чему не обязывает.


