
Материал подготовлен автоматически по первоисточникам: ссылки на них — в конце статьи.
Интерактивные тренировочные среды для роботов теперь можно автоматически собирать по текстовому описанию или снимкам. Работа MIT и University of Toronto представила EnvDreamer и набор из 20 000 проверенных сцен; хотя препринт не рецензирован и числа получили сами авторы, он показывает работающий путь от запроса до обучения агента. Команды могут заменить часть ручной сборки уровней генератором, если отделят предложение сцены от строгой проверки физики и выполнимости задания.
Как описание превращается в сцену Unreal Engine 5
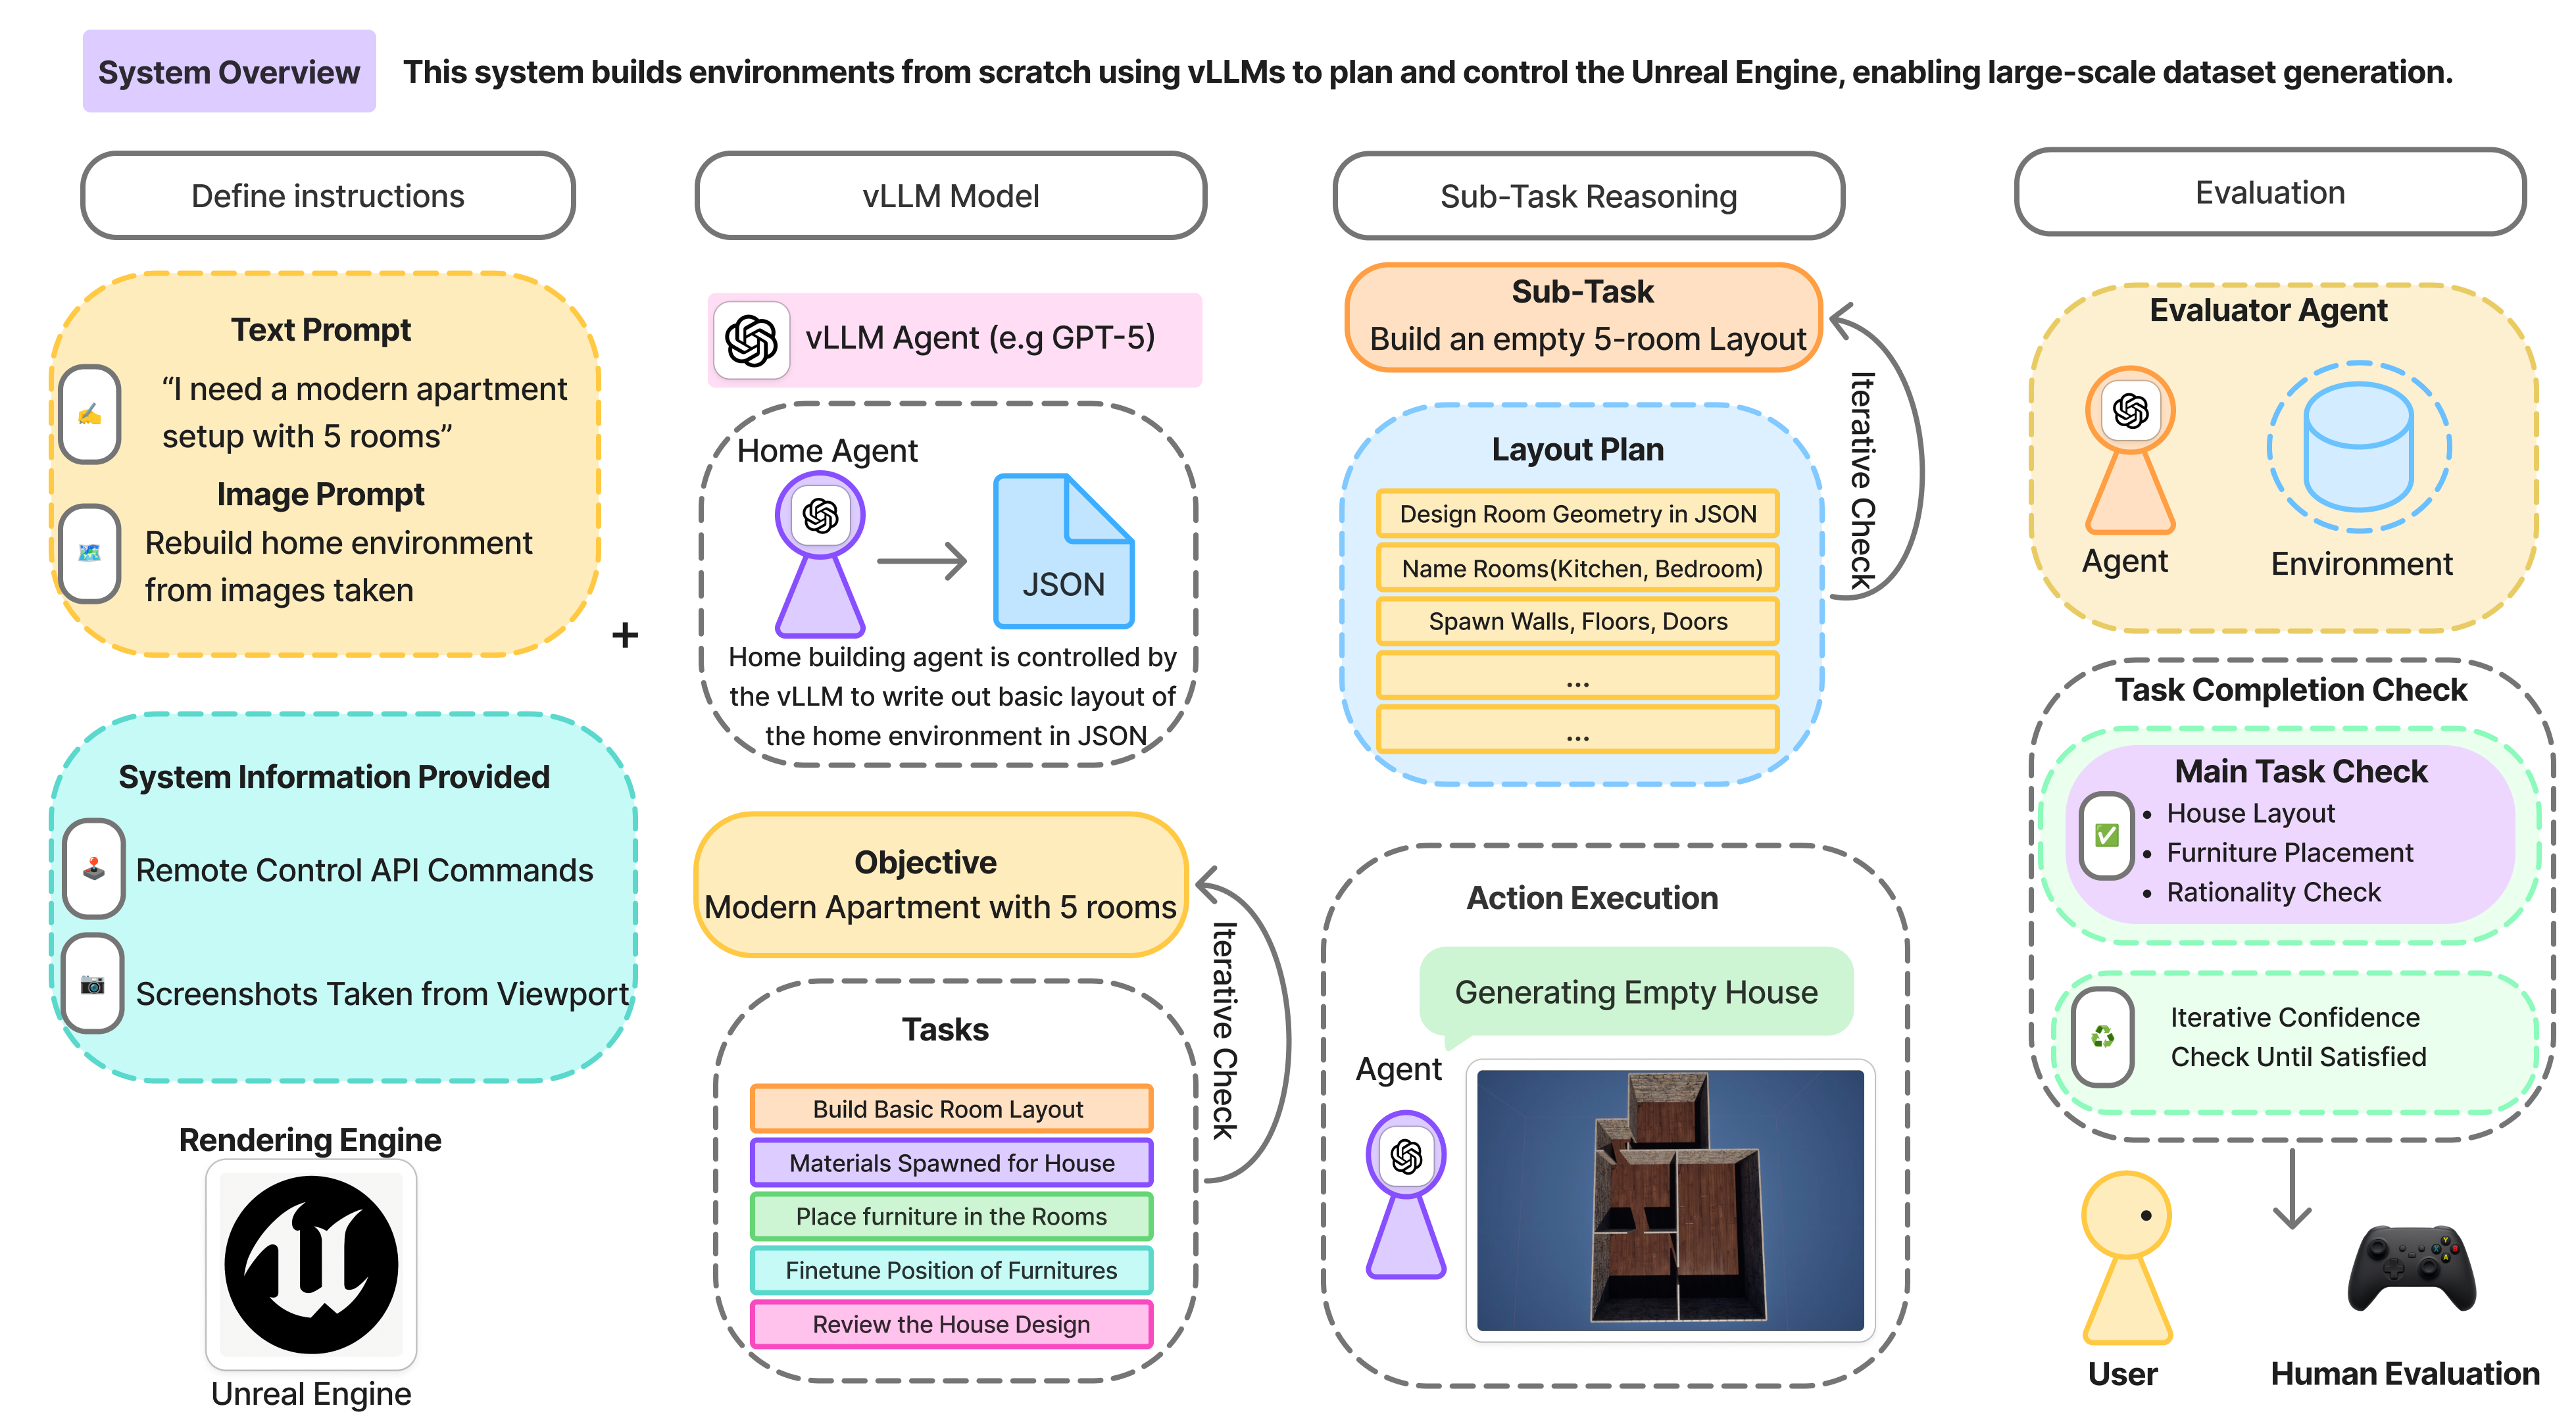
EnvDreamer принимает текст, изображения или их сочетание. Модель, которая работает с языком и изображениями, разбивает запрос на подзадачи, выбирает объекты, планирует комнаты и записывает структуру сцены и задания в JSON.
Затем нормализатор сверяет план с внутренним представлением сцены. Компилятор превращает его в Python-код для Unreal Engine 5, а исполнитель применяет команды через Remote Control API. Для специальных правил, датчиков и физических компонентов система может обращаться к C++.
После каждого шага EnvDreamer получает снимки сцены и изменения её графа: списка объектов, свойств и связей между ними. Модель-оценщик использует эту обратную связь, чтобы исправить расстановку мебели, планировку или логику задания.
Сцена хранится как компактная программа с фиксированным начальным значением генератора случайных чисел. Поэтому её можно точно пересобрать, изменить одним параметром или создавать во время обучения, не сохраняя каждую конфигурацию как отдельный тяжёлый уровень.
Задания тоже представлены программами, а не свободными формулировками. У них есть исходные условия, последовательность допустимых действий и проверяемый критерий успеха. Если задача требует положить пиццу на тарелку, генератор сначала убеждается, что тарелка присутствует и доступна агенту.
Валидаторы отсекают красивые, но бесполезные миры
Главная инженерная часть EnvDreamer находится после генератора. Набор валидаторов проверяет проходимость, столкновения, физические ограничения подвижных деталей и условия завершения задания. Сцена попадает в набор только после прохождения этих проверок.
Такой контур важнее конкретной языковой модели. Генератор может предложить шкаф с недоступной дверцей или поставить нужный предмет за пределами маршрута робота. Проверяющий слой находит ошибку по состоянию симулятора и возвращает её в цикл исправлений, вместо того чтобы доверять правдоподобному текстовому плану.
В EnvDreamer-20k вместе со сценами хранятся программы заданий, графы сцен, траектории, метаданные и результаты валидаторов. Основная разбивка включает 16 000 сред для обучения и по 2 000 для настройки и итоговой проверки. В одном корпусе можно изучать навигацию, перестановку объектов и манипуляции, не размечая каждую задачу вручную.
Простые агенты обучались по RGB-изображениям без явной карты и без человеческой разметки заданий. Предварительное обучение на сгенерированных средах дало сопоставимые результаты на нескольких испытаниях для воплощённого ИИ, включая перенос без дополнительного обучения и после небольшой донастройки. Точных преимуществ, которые можно было бы обобщить на любую робототехническую систему, работа не устанавливает.
Эксперименты охватывают синтетические помещения, короткие задания и сценарии с одним решением. Перенос проверяли между виртуальными средами; применение обученных политик на физических роботах и перенос из симулятора в реальность остаются дальнейшим направлением работы.
Когда EnvDreamer меняет план разработки
Подход полезен, если узкое место проекта — не обучение политики, а выпуск разнообразных интерактивных миров. Вместо ручной сборки каждого помещения команда получает конвейер: описание, исполняемая сцена, программа задания, автоматическая проверка и воспроизводимый результат.
При проектировании такого конвейера стоит копировать не выбор модели, а разделение ответственности. Языковая модель предлагает план, компилятор допускает только ограниченный набор операций, симулятор остаётся источником состояния, а валидаторы решают, пригодна ли сцена для обучения. Это снижает зависимость от случайных ошибок генератора и позволяет менять его без переделки формата данных.
EnvDreamer не отменяет специализированные симуляторы, когда проекту нужны точные контакты, динамика конкретного робота или проверенный перенос на оборудование. Работа ставит масштаб корпуса выше детальности отдельной сцены. Генерация одной среды занимает от 2 до 5 минут, а при параллельном запуске пропускную способность ограничивает центральный процессор, поэтому инфраструктуру придётся планировать как отдельную пакетную систему.
Функция восстановления среды по фотографиям может сократить ручную подготовку цифрового аналога помещения. Но сама статья подтверждает прежде всего создание семантически похожей сцены в Unreal Engine 5, а не точное совпадение геометрии и физики реального объекта.
Для команд, которые строят обучение в симуляции, работа меняет порядок инвестиций: сначала общий формат сцены и задания, затем валидаторы и только после этого масштабная генерация. Без такого контрольного контура дополнительные сцены увеличивают объём данных, но не гарантируют, что агент вообще сможет выполнить поставленную задачу.
Источники
Иллюстрация: рисунок из статьи «EnvDreamer: Large-Scale Multimodal-to-Environment Generation for Embodied AI», Kabir Swain, Sijie Han, Antonio Torralba, CC BY 4.0
Похоже на вашу задачу?
Расскажите, что собираете. За полчаса разложим на этапы и назовём сроки — это бесплатно и ни к чему не обязывает.


