
Материал подготовлен автоматически по первоисточникам: ссылки на них — в конце статьи.
HaiRuo прогнозирует положение океанских вихрей на две недели вперёд вместе с состоянием окружающего океана. В препринте группы Xukun Qin модель обошла сравниваемые методы по всем показателям, хотя работа не прошла рецензирование и все числа получили сами авторы. Архитектура предлагает альтернативу привычной схеме, где нейросеть строит карту, а отдельный алгоритм ищет на ней объекты.
Почему одного прогноза поля недостаточно
Большинство моделей океана предсказывает непрерывные поля: уровень моря, скорость течения и другие величины в каждой точке сетки. Чтобы получить траекторию вихря, к готовому прогнозу затем подключают трекер. Он находит замкнутый контур, определяет центр и связывает объект с предыдущими днями.
Такая цепочка разделяет две связанные задачи. Модель не получает прямого сигнала о том, насколько точно движется конкретный вихрь, а трекер не может исправить поле, на котором объект потерял форму или сместился. Небольшая ошибка в уровне моря превращается в более крупную ошибку центра.
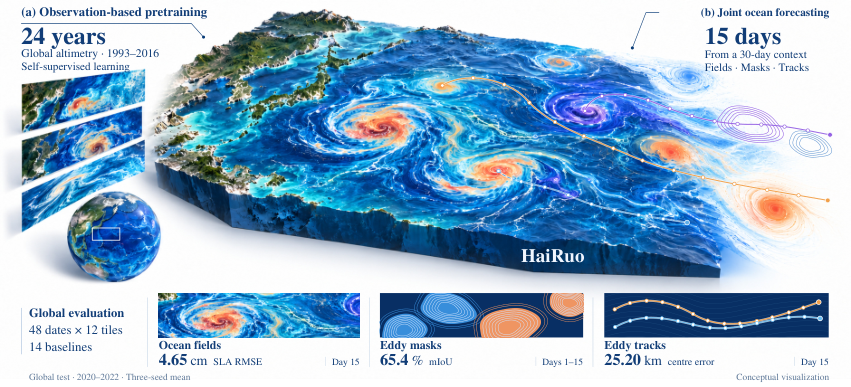
HaiRuo делит работу иначе. Базовая модель HaiRuo-1B получает карты за 30 дней и одним проходом строит поля уровня моря и скорости течения на следующие 15 дней. Она также выдаёт ежедневные маски циклонических и антициклонических вихрей.
HaiRuo-1B содержит 1,05 млрд параметров. Её предварительно обучили без разметки на 24 годах спутниковой альтиметрии — измерениях, по которым восстанавливают высоту поверхности моря. Модель училась продолжать поля в будущее, восстанавливать скрытые участки карт и сопоставлять области, которые течение переносит между соседними днями.
Траекториями занимается отдельный объектный декодер XuanJi — модуль, который превращает признаки базовой модели в координаты каждого вихря. Он начинает с движения с постоянной скоростью, затем читает прогноз HaiRuo-1B вокруг предполагаемого положения объекта.
XuanJi берёт признаки на кольцах вокруг центра и разделяет их на среднее состояние, асимметрию, которая сдвигает вихрь, и деформацию под действием окружающего потока. Система координат движется вместе с объектом. Поэтому декодер смотрит не на фиксированный фрагмент карты, а на область, где вихрь должен оказаться.
Декодер уточняет всю траекторию совместно: состояние на позднем сроке может повлиять на поправку для более раннего участка. После обновления пути XuanJi снова считывает поле уже в новых точках. Так прогноз поля становится рабочей средой для объекта, а не только изображением для последующей обработки.
Предобучение улучшило поля, объектный декодер — траектории
На глобальной проверке средняя ошибка положения центра в конце прогноза составила 25,2 км против 30,6 км у сильнейшего базового подхода. Разрыв достиг 18%. HaiRuo также лучше предсказывала маски вихрей, уровень моря и скорость течения.
Эксперименты с удалением компонентов разделяют вклад двух частей. Та же архитектура, обученная с нуля, ошибалась на 1,35 км больше, поэтому предварительное обучение помогло не только восстановить поля, но и точнее провести объект по ним. XuanJi уменьшал конечную ошибку на 2,5–3,3 км при подключении к нескольким опубликованным моделям прогнозирования видео.
Проверка охватывала все долготы в тропических и средних широтах. Модели сравнивали на независимом периоде, внутри и вне регионов с размеченными обучающими примерами, а также отдельно во время El Niño и La Niña. HaiRuo сохраняла преимущество в каждом из этих срезов.
Сравнение относится к спутниковым картам высоты моря и вихрям из конкретного глобального атласа. Результат показывает качество архитектуры для этой постановки, но сам по себе не доказывает, что тот же декодер перенесётся на атмосферные вихри, транспорт или другие движущиеся объекты без нового обучения.
Когда схема меняет план разработки
Работа меняет план продукта, если система должна одновременно выдавать непрерывный прогноз и судьбу отдельных сущностей. Вместо цепочки «поле — внешний детектор — трекер» можно заложить общую базовую модель и обучаемый объектный декодер, который читает будущие поля вдоль собственной траектории.
Такое разделение сохраняет полезную специализацию. Базовая модель учит общую динамику на большом массиве данных без объектной разметки. Декодеру нужен меньший размеченный набор с масками и траекториями, зато он напрямую оптимизирует показатель, который увидит пользователь: положение конкретного объекта.
Для систем, которым нужны только карты, XuanJi не даёт отдельного основания менять архитектуру: в опытах объектное внимание улучшало траектории, но не поля. Если же решение принимает действия по координатам объектов, постобработка становится слабым местом, и её стоит заменить модулем, обученным вместе с прогнозом.
Практический шаблон шире океанографии: сначала предобучить модель непрерывной среды на неразмеченной истории, затем добавить декодер, который перемещается вместе с объектом и повторно считывает будущую среду. HaiRuo показывает, что эти части можно проверять раздельно: качество полей связывать с предобучением, а качество траекторий — с объектным чтением.
Источники
Иллюстрация: рисунок из статьи «HaiRuo: Forecasting Ocean Eddies as Fields and Objects with a Satellite-Altimetry Foundation Model», Xukun Qin, Haochen Sun, Yuyang Tian и др., CC BY 4.0
Похоже на вашу задачу?
Расскажите, что собираете. За полчаса разложим на этапы и назовём сроки — это бесплатно и ни к чему не обязывает.


