
Материал подготовлен автоматически по первоисточникам: ссылки на них — в конце статьи.
OmniST строит прогнозы для координат сенсоров, которых не было при обучении, и продолжает работать, когда состав сети меняется. На новых станциях модель обошла интерполяцию по ближайшему соседу; это результат нерецензированного препринта, и все числа получил его автор. Для систем с отказами и регулярным добавлением датчиков это снимает архитектурную привязку к заранее заданному числу узлов.
Как модель отвязали от числа сенсоров
Обычная пространственно-временная графовая модель хранит матрицу связей между сенсорами. Её размер зависит от числа узлов, поэтому добавление станции требует как минимум обновить граф, а в некоторых реализациях — заново обучить модель.
В OmniST каждый сенсор получает представление из своих координат, измерений и времени наблюдения. Пространственный слой при каждом запуске заново находит k ближайших сенсоров по географическому расстоянию. Временную последовательность каждого узла отдельно обрабатывает двунаправленная GRU, после чего общий прогнозный блок выдаёт будущие значения.
Ни один компонент не принимает общее число сенсоров как параметр. Если часть устройств исчезла, оставшиеся узлы находят новых ближайших соседей. Если появилась станция с ранее неизвестными координатами, модель может включить её в расчёт без нового набора весов.
Такая независимость не означает, что любой новый состав сети даст прежнюю точность. Она означает более узкое и проверяемое свойство: вычисление остаётся корректным при любом числе узлов. Прогноз конкретного сенсора не меняется, если добавить или убрать устройства за пределами его локального окружения; изменение настоящего соседа уже может повлиять на результат.
Пространственное внимание здесь нужно прежде всего для работы с новыми координатами. На знакомых узлах оно почти не улучшило точность относительно варианта без пространственного слоя, поэтому работу нельзя читать как аргумент в пользу более сложного механизма внимания для стабильной сети.
Как интервалы переносят на новые координаты
Точечный прогноз не показывает, насколько опасно ему доверять. OmniST дополняет его конформной калибровкой: на отдельной части данных модель измеряет абсолютные ошибки, выбирает их порог и расширяет прогноз на этот порог в обе стороны. Метод не требует заранее задавать форму распределения ошибок.
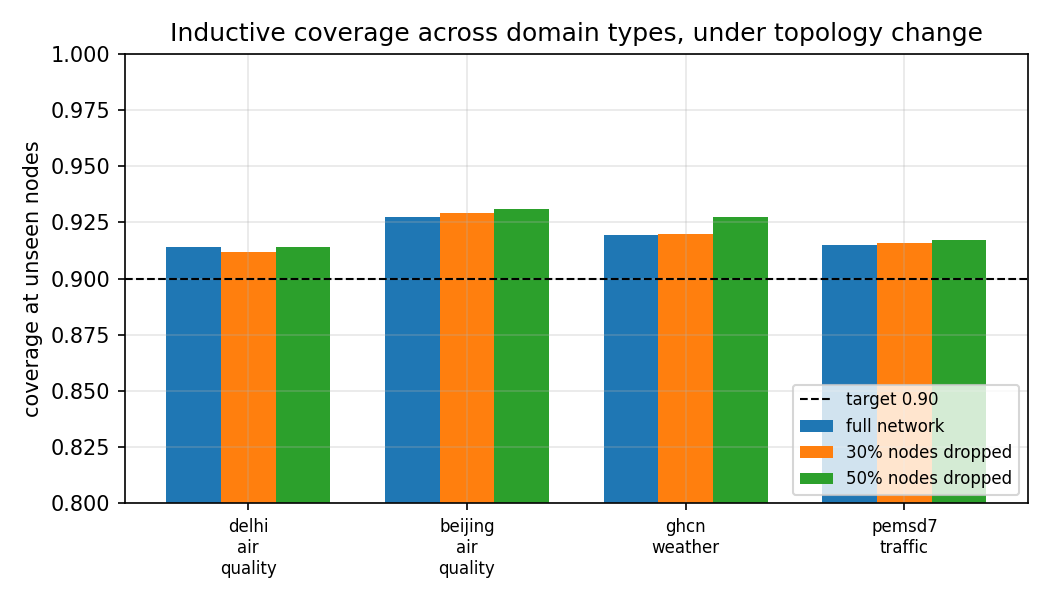
Покрываемость — доля случаев, когда истинное значение попадает в выданный интервал. Гарантия действует для конечной выборки, если ошибки на калибровочных и новых узлах можно считать одинаково устроенными. Локальная архитектура поддерживает это условие при изменении состава сети, но сама работа не доказывает его для любого возможного размещения сенсоров.
На удержанных станциях Delhi точечный прогноз оказался на 12% точнее интерполяции по ближайшему соседу. Проверка покрываемости охватила четыре набора реальных измерений: качество воздуха, погоду и дорожное движение. При массовом удалении узлов интервалы сохраняли покрываемость не ниже 90%, тогда как пространственные методы сравнения не удерживали целевой уровень на всех наборах.
Статическая калибровка хуже переносит изменения во времени. Когда сезонный сдвиг изменил ошибки, покрываемость позднего участка упала до 50%. Скользящая адаптивная схема Rolling-ACI пересчитывала порог по свежим остаткам и довела общую покрываемость до 89%.
Это всё ещё маргинальная гарантия: заданная доля выполняется в среднем по потоку примеров. Она не обещает тот же уровень отдельно для каждой станции, каждого горизонта прогноза или каждого момента времени.
Когда OmniST меняет архитектурный план
Для неизменной сети переход на OmniST сам по себе не оправдан. На стандартной задаче с известными узлами модель в основном совпала по точности с графовой базовой моделью, а не превзошла её. Если состав сенсоров зафиксирован на годы, заранее рассчитанный граф остаётся более прямым решением.
Архитектурный выбор меняется, когда датчики регулярно ломаются, возвращаются после ремонта или устанавливаются в новых местах. Тогда полезны сразу два свойства: модель не приходится привязывать к новой размерности графа, а вместе с прогнозом она выдаёт интервал, откалиброванный для незнакомой координаты.
За адаптацию к временному сдвигу приходится платить шириной интервала. На данных Delhi адаптивный вариант расширил его со 95 до 170 мкг/м³. Для продукта это не побочный технический показатель, а изменение поведения: система реже пропускает истинное значение, но чаще выдаёт диапазон, который оператору сложнее использовать.
Границы проверки достаточно конкретны. Точность основного прогноза сравнивали на загрязнении воздуха в одном городе, а покрываемость — в трёх физических областях. Самая крупная проверенная сеть включала 325 реальных сенсоров; для дорожных наборов координаты восстанавливали из матрицы расстояний.
OmniST поэтому стоит рассматривать не как замену любой графовой модели, а как шаблон для динамических измерительных систем. Он отделяет веса модели от размера сети и переносит оценку неопределённости на новые узлы, но не снимает необходимость проверять обменность ошибок, ширину интервалов и качество на географии конкретного продукта.
Источники
Иллюстрация: рисунок из статьи «OmniST: Topology-Invariant Spatiotemporal Forecasting with Guaranteed-Coverage Uncertainty at Unseen Sensor Locations», Praveg Vashishtha, CC BY 4.0
Похоже на вашу задачу?
Расскажите, что собираете. За полчаса разложим на этапы и назовём сроки — это бесплатно и ни к чему не обязывает.


