
Материал подготовлен автоматически по первоисточникам: ссылки на них — в конце статьи.
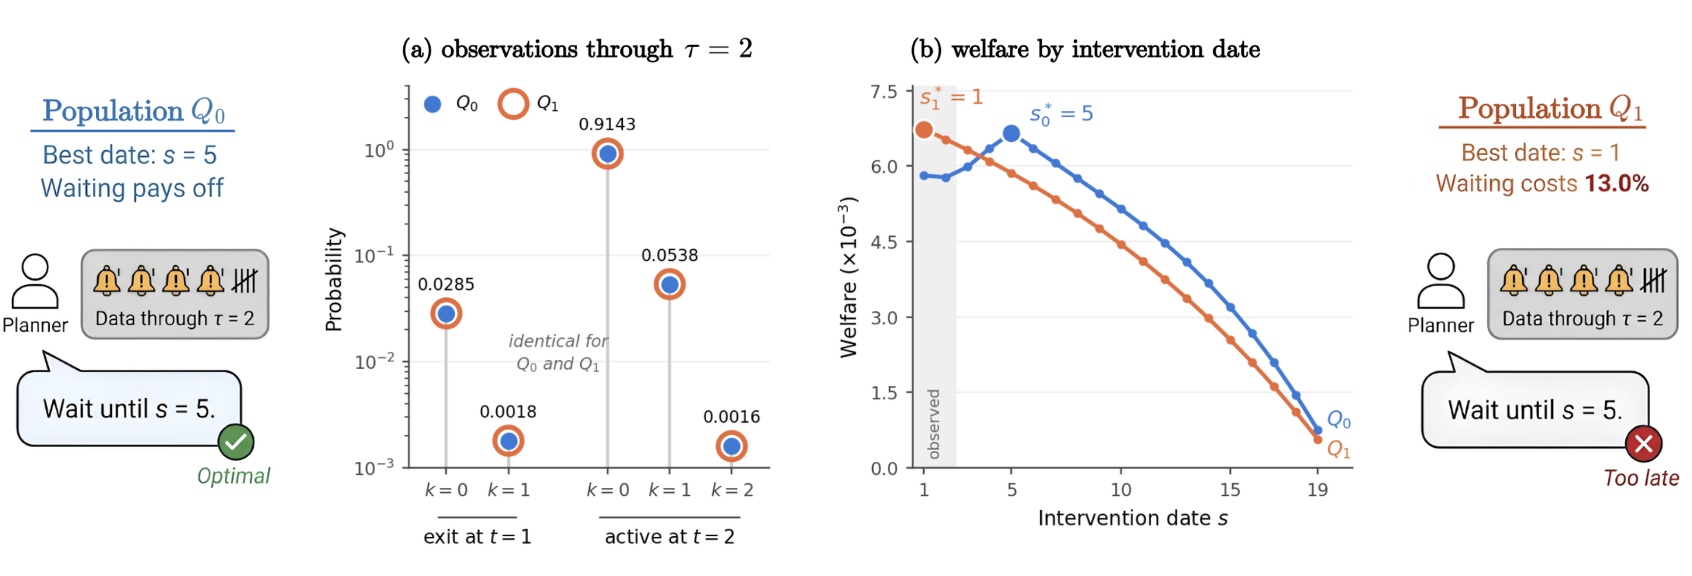
Ожидание перед распределением ограниченной помощи даёт больше данных о риске, но даже сколь угодно большая выборка не всегда подсказывает, когда вмешиваться. Препринт Rama AlHamidi, Rasul Khanbayov, Erchin Serpedin и Hasan Kurban, который не прошёл рецензирование, а все числа получили сами авторы, показывает: после двух периодов наблюдения лучший момент оставался неоднозначным в 29 из 30 сценариев. Поэтому более точный прогноз сам по себе не защищает систему от запоздалого решения.
Модель описывает фиксированный бюджет профилактической помощи. В каждом периоде человек подаёт шумный сигнал о своём риске, а затем может потерять возможность получить помощь; люди с высоким риском выбывают раньше. Каждый дополнительный период раскрывает ровно две новые характеристики распределения риска — средние значения очередных степеней индивидуального риска.
Эти характеристики позволяют оценить, сколько оставшихся людей выбудет в следующем периоде, но не обязательно показывают потери среди тех, кому система присвоила высокий приоритет. Два населения могут создавать одинаковую историю сигналов и выбытий, но требовать вмешательства в разные даты. При фиксированной длине наблюдения эту неоднозначность не устраняет рост выборки: алгоритм получает больше одинаково неполной информации.
Более длинное наблюдение всё же помогает. После четырёх периодов лучшая дата определялась однозначно в 27 из 30 сценариев, однако в большинстве таких случаев она уже оставалась в прошлом. Среди ещё доступных дат решение определялось в 28 сценариях, причём в 27 из них следовало действовать сразу, а не ждать новых сигналов.
Теорию и методы проверяли на 30 смоделированных конфигурациях: пяти распределениях риска, двух горизонтах и трёх долях бюджета. В отдельном сравнении ранняя остановка алгоритма EM после 55 итераций дала средний квадрат относительной потери 0,21 против 4,61 у доведённой до сходимости непараметрической оценки максимального правдоподобия; оба значения умножены на тысячу. Но преимущество возникло на выбранных распределениях и могло исчезнуть или развернуться на другом населении, совместимом с теми же наблюдениями.
Источники
Иллюстрация: рисунок из статьи «Waiting Buys Exactly Two Moments: Endogenous Identification in Prediction-Driven Allocation», Rama AlHamidi, Rasul Khanbayov, Erchin Serpedin и др., CC BY 4.0
Похоже на вашу задачу?
Расскажите, что собираете. За полчаса разложим на этапы и назовём сроки — это бесплатно и ни к чему не обязывает.


