
Материал подготовлен автоматически по первоисточникам: ссылки на них — в конце статьи.
Трансформер может хранить точную карту среды и всё же строить плохие маршруты, если путает своё положение на ней. В препринте EPFL и партнёров, который не прошёл рецензирование и содержит числа из замеров самих авторов, по внутренним признакам TaxiGPT удалось восстановить точный набор разрешённых ходов для 99,4% перекрёстков. Поэтому качество ответов само по себе не показывает, выучила ли модель устройство среды.
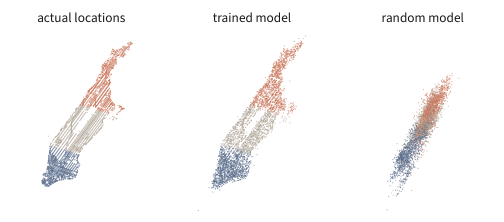
TaxiGPT — модель на основе GPT2-XL, обученная на случайных поездках по Манхэттену. Она получает начальную и конечную точки, а также предыдущие повороты, после чего предсказывает следующий ход. Разбор внутренних состояний показал отдельные механизмы для карты улиц, текущего положения и направления к цели. Их роль проверили вмешательствами: перенос внутренней позиции менял следующий ход, а удаление «компаса» мешало добраться до далёкой цели, хотя повороты оставались разрешёнными.
Ошибки возникали из-за того, что признаки множества перекрёстков частично накладывались друг на друга. Когда сигнал текущей позиции слабел, модель принимала за неё другой перекрёсток и выбирала невозможный поворот. При этом близкими оказывались представления мест с одинаковыми разрешёнными ходами, поэтому часть ошибок локализации не влияла на ближайшее действие.
Основной разбор провели на одной модели и поездках по заданной карте. В стресс-тесте начальная и конечная точки находились в среднем в 32 ходах друг от друга против 9 при обучении; TaxiGPT сходила с уличного графа в 8,5% поездок. Дополнительные сравнения архитектур, наборов данных и этапов обучения показали, что разрешённые ходы и направление к цели модель осваивает раньше, чем точную локализацию. При оценке агента эти способности стоит проверять раздельно: успешный маршрут не доказывает наличие устойчивой внутренней карты, а ошибка ещё не доказывает её отсутствие.
Источники
Иллюстрация: рисунок из статьи «World Modeling in Transformers», Pierre Beckmann, Matthieu Queloz, Andre Freitas, CC BY 4.0
Похоже на вашу задачу?
Расскажите, что собираете. За полчаса разложим на этапы и назовём сроки — это бесплатно и ни к чему не обязывает.


