
Материал подготовлен автоматически по первоисточникам: ссылки на них — в конце статьи.
Нейронный оператор VIOT строит полную траекторию несжимаемого переноса между двумя полями плотности без отдельной оптимизации для каждой пары. В препринте, который ещё не прошёл рецензирование и приводит замеры самих авторов, переход занимает секунды вместо примерно часа у поэкземплярных методов. Для продуктов с большим числом похожих переходов это позволяет перенести основную вычислительную нагрузку из рабочего запуска в предварительное обучение.
Как VIOT превращает задачу переноса в переиспользуемый оператор
Работа команды Georgia Institute of Technology рассматривает поле плотности как распределение переносимой примеси: дыма, силуэта или объёмной формы. На вход VIOT получает текущее поле, целевое поле и момент времени. На выходе модель задаёт скорость, после чего численная схема сдвигает плотность на один шаг, и цикл повторяется до целевого состояния.
Ключевое требование — несжимаемость: поток не должен локально расширять или сжимать объём. В двумерном случае сеть предсказывает скалярную функцию потока, а в трёхмерном — векторный потенциал. Скорость получают через пространственные производные этих величин, поэтому её расходимость равна нулю по построению, с точностью до ошибок вычислений с плавающей точкой.
Это жёсткое ограничение, а не штраф, который модель может проигнорировать ради лучшего совпадения с целью. Производные вычисляют спектрально, через преобразование Фурье. Такой подход хорошо сочетается с архитектурой Fourier Neural Operator: она обрабатывает всё поле целиком и может применять одни веса на сетках разного разрешения.
VIOT учится только на начальном и конечном состояниях. Готовые траектории и эталонные поля скорости не нужны: обучение само проводит плотность через последовательность шагов и дифференцирует ошибку сквозь весь прогон.
Целевая функция одновременно приближает конечное поле, ограничивает кинетическую энергию и штрафует резкие изменения скорости. Последний компонент подавляет мелкомасштабные завихрения. Точное совпадение двух произвольных плотностей при несжимаемом движении возможно не всегда, поэтому конечное состояние задано мягким штрафом, а не обязательным равенством.
Секунды вместо часовой оптимизации
На одной NVIDIA A100 полный двумерный прогон занимал 0,38–0,46 секунды, а трёхмерный — около 5 секунд. По сравнению с оптимизаторами, которые заново ищут управление для каждой двумерной пары и работают порядка часа, онлайн-этап ускорился примерно в 104 раз. В этот расчёт не входит предварительное обучение VIOT.
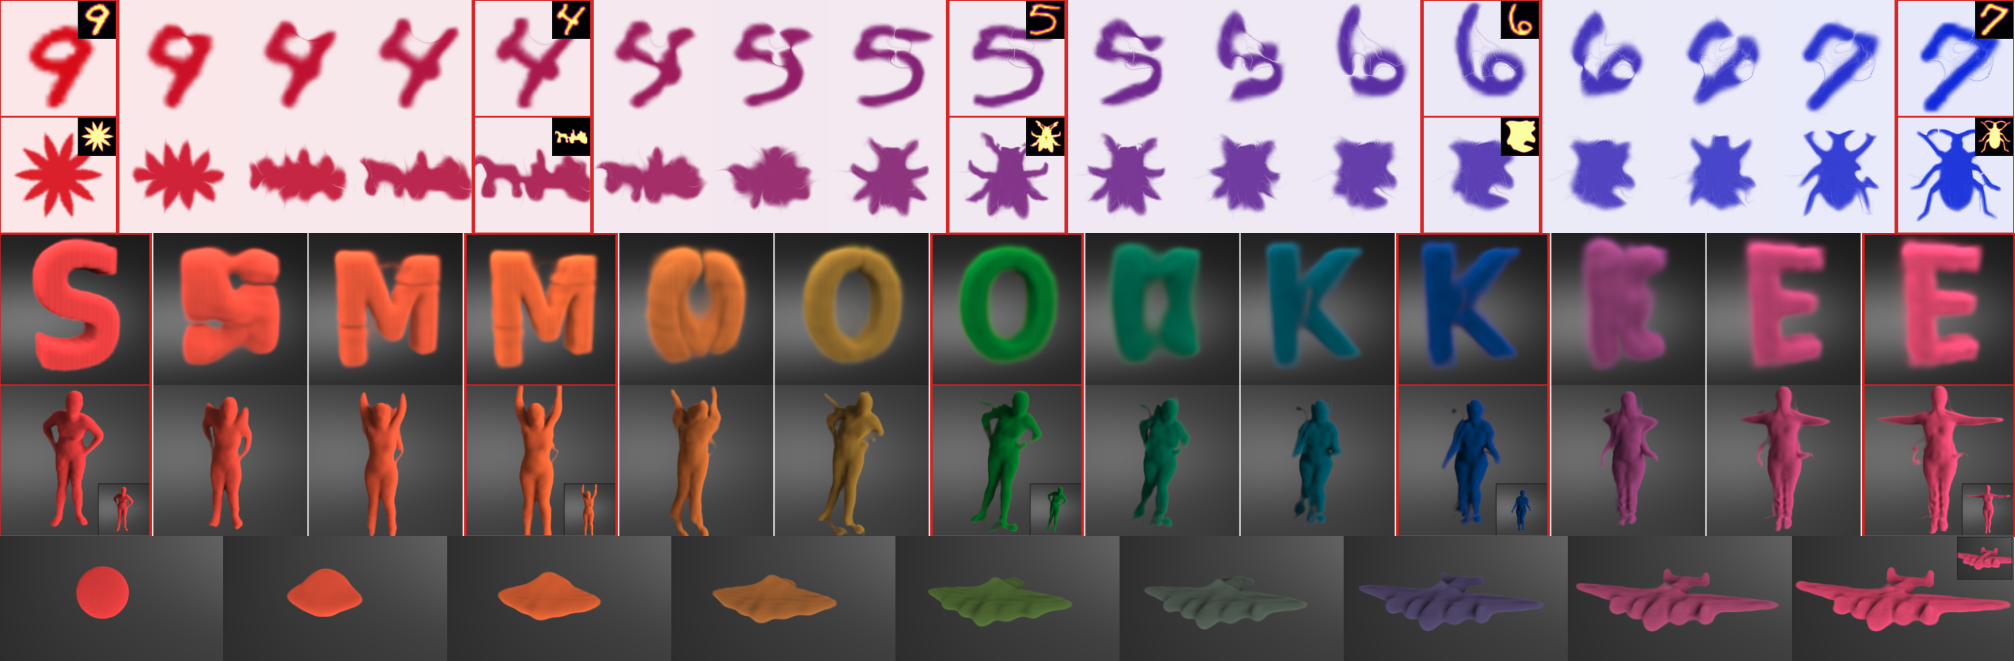
Модель проверяли на цифрах MNIST, силуэтах MPEG-7, шрифтах, китайских и японских символах, объёмных позах и переходах между трёхмерными формами. Часть испытаний использовала невиданные при обучении символы или целевые объекты; отдельная интерактивная система принимала нарисованные пользователем состояния.
Несжимаемость относится к предсказанной скорости, но не устраняет погрешность переноса самой плотности. Численная адвекция, отсечение значений и нормализация могут менять локальное распределение, причём в объёмных опытах смешивание было заметнее. Глобальную массу схема исправляет отдельно.
VIOT также не решает уравнение движения жидкости. Авторы измерили, какая внешняя сила потребовалась бы для согласования полученной скорости с ним, и попробовали добавить соответствующий штраф в обучение. Более сильный штраф делал движение физически согласованнее, но ухудшал совпадение с конечным состоянием — команде придётся выбирать баланс под продукт.
Когда подход меняет архитектуру продукта
VIOT имеет смысл там, где система многократно строит переходы из одного семейства: анимирует формы между ключевыми кадрами, управляет визуальным дымом или предлагает пользователю интерактивные варианты движения. Вместо очереди оптимизационных задач продукт хранит обученный оператор и запускает последовательность сетевых запросов с численной адвекцией.
Для единичного перехода выигрыш не очевиден: часовая оптимизация может оказаться дешевле подготовки отдельной модели. В работе операторы обучались для конкретных наборов данных, а не как единый универсальный решатель. Экономика меняется только при достаточном числе запросов, поскольку общая стоимость складывается из однократного обучения и коротких прогонов.
Границы эксперимента тоже влияют на инженерный план. Основные проверки проходили на сетках 256 × 256 в двумерном случае и 128 × 128 × 128 в трёхмерном. Спектральное представление предполагает периодическую область и не содержит независимого равномерного потока; твёрдые стенки и условия прилипания потребуют другой обработки границ.
Поэтому работа предлагает не замену произвольному симулятору жидкости, а шаблон для ограниченного класса продуктов: собрать несжимаемость в представлении скорости, обучать оператор напрямую через численный прогон и переиспользовать его на новых парах состояний. Если входы принадлежат стабильному распределению, этот шаблон убирает оптимизацию из критического пути. Для открытой среды, новых типов объектов или строгой физической динамики понадобится расширять модель и снова проверять её поведение.
Источники
Иллюстрация: рисунок из статьи «A Variational Optimal Transport Operator on Incompressible Flow», Jinjin He, Shenyifan Lu, Sinan Wang и др., CC BY 4.0
Похоже на вашу задачу?
Расскажите, что собираете. За полчаса разложим на этапы и назовём сроки — это бесплатно и ни к чему не обязывает.


