
Материал подготовлен автоматически по первоисточникам: ссылки на них — в конце статьи.
Лабораторный робот выполнил одну и ту же операцию после переноса на другую площадку без нового дообучения и местных демонстраций. В препринте, который не прошёл рецензирование и содержит замеры самих авторов, команда WetRobo показала: программирующий агент снял крышку бутылки в двух лабораториях, тогда как дообученная модель перенесла этот навык только в исходной. Для робототехнической системы это меняет единицу поставки: между площадками можно передавать оборудование, правила и исходный код, а не готовую нейросетевую политику.
Что именно переносит комплект WetRobo
WetRobo объединяет манипулятор AgileX Piper, камеры, проверенное лабораторное оборудование и репозиторий с базовым управлением. В комплект также входят файл AGENTS.md с правилами работы и 15 заранее записанных демонстраций для каждой операции.
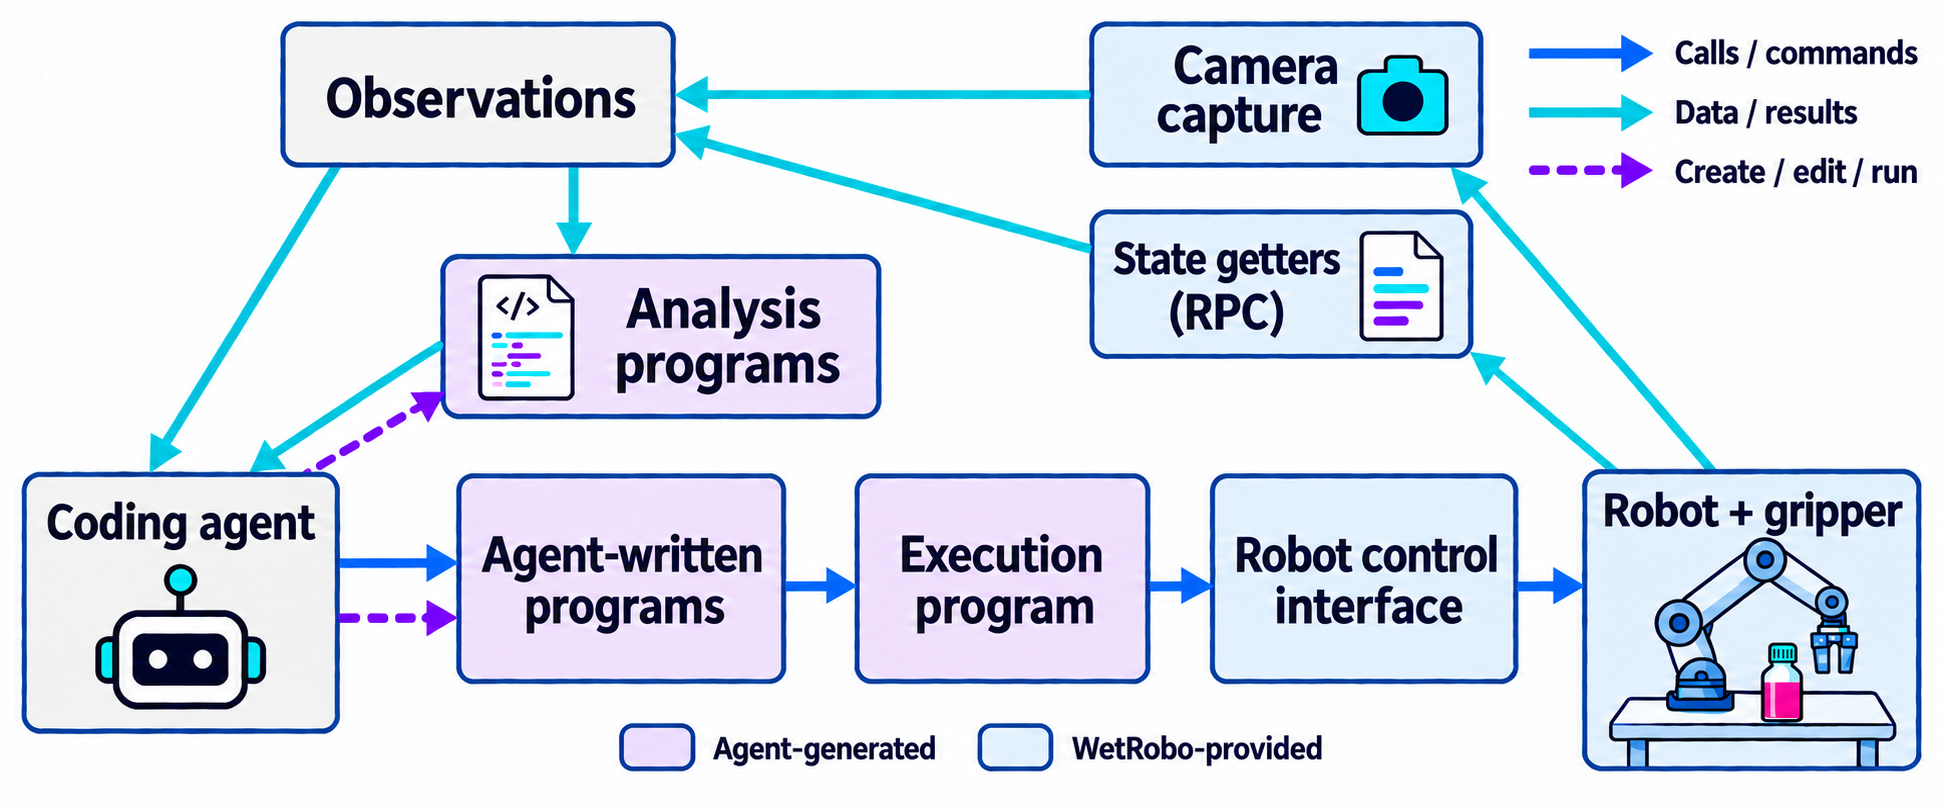
Лаборатории не нужно самостоятельно записывать движения оператора. Специалист собирает предусмотренную конфигурацию и описывает задачу обычным языком, после чего программирующий агент (coding agent) осматривает рабочую область, пишет программы управления и запускает их.
AGENTS.md задаёт не траектории, а ограничения. Захват должен оставаться горизонтальным при работе с открытой посудой, перед контактом робот останавливается для проверки положения, а опасные зоны и предельный размер одного движения контролирует базовый код. Начальную позу и камеры нужно измерить на месте, чтобы не переносить предположения об освещении и геометрии из другой лаборатории.
После адаптации остаётся изменённая ветка репозитория с программой и журналом команд. Поэтому результат можно проверить, исправить вручную и повторно использовать. Это отличается от модели «зрение — язык — действие» (VLA), которая сразу предсказывает движения робота и может потерять точность при смене камеры, захвата или положения предметов.
Как агент подстраивал управление под лабораторию
OpenAI Codex с моделью gpt-5.6-sol получил три задания: поднять крышку чашки Петри, снять крышку бутылки и открыть дверь инкубатора. Агент мог читать изображения и состояние манипулятора, запускать существующие демонстрации, подключать библиотеки и создавать собственные средства проверки.
Для чашки Петри он сначала пытался сместить записанную траекторию, затем перешёл к сегментации изображения, данным о глубине и моделированию контакта в MuJoCo. Отдельная проверка сравнивала фактическое раскрытие захвата с пустым закрытием: команда закрыться сама по себе ещё не доказывает, что крышка удерживается.
С крышкой бутылки WetRobo справился в двух лабораториях с разными захватами, камерами, расположением оборудования и освещением. На одной площадке агент измерял нагрузку на захват и суставы, на другой проверял столкновения в симуляции и оценивал удержание по изображениям. Для привязки движений к камере он делал небольшие пробные смещения и вычислял, как движение манипулятора меняет положение объекта в кадре.
Дообученная на 25 видеодемонстрациях из Lab X модель VLA сняла крышку там же, но не перенесла навык в Lab Y. Codex адаптировал код и выполнил задачу на обеих площадках. При этом обе адаптации начинались не с чистого базового репозитория, а с ветки, которая уже содержала программы после опыта с чашкой Петри.
Дверь инкубатора удалось открыть в Lab X: агент измерил плоскость двери по данным о глубине, скорректировал угол подхода и проверил удержание коротким пробным движением. В Lab Y ненадёжное выравнивание по камере заставило систему остановиться и вернуть манипулятор в исходное положение, поэтому межлабораторный перенос показан только для крышки бутылки.
Меняет ли работа планы робототехнических команд
WetRobo предлагает разделить систему на стабильную аппаратную основу и изменяемый программный слой. В основу входят поддерживаемые манипуляторы, камеры, ограничения движения и проверенные типы оборудования. Агент на площадке создаёт привязку к изображениям, критерии успешного захвата и конкретные траектории.
Такой подход стоит заложить в прототип, если один комплект предстоит устанавливать в помещениях с разной расстановкой камер и вариантами захватов. Вместо сбора нового набора демонстраций команда может предусмотреть безопасные пробные движения, наблюдаемые проверки контакта, журналирование и хранение программ отдельно для каждой установки.
Адаптация всё равно требует ресурсов и времени. До первого захвата крышки Codex израсходовал 23 миллиона токенов в Lab Y и 41,4 миллиона в Lab X; на это ушло примерно от 49 до 62 минут. Работа не сравнивает полную стоимость такого процесса с дообучением VLA, поэтому пока речь идёт об архитектурном варианте, а не о доказанной экономии.
Проверка охватывает один программирующий агент, одну модель, манипуляторы Piper и три предмета. Результаты получены в последовательных попытках адаптации, а повторные успешные запуски выполнялись уже после настройки в той же обстановке. Эти условия подходят для решения о пилоте, но не дают основания закладывать переносимость или время адаптации в производственные гарантии.
Практический вывод состоит не в отказе от VLA, а в добавлении второго пути. Для операций с понятной геометрией и доступной обратной связью команда может позволить агенту собирать явную программу на месте; для быстрых и вариативных манипуляций по-прежнему может потребоваться обученная политика. WetRobo показывает, как оформить первый путь в переносимый комплект.
Источники
Иллюстрация: рисунок из статьи «WetRobo: A Reproducible Robot Kit for Coding Agents in Biological Laboratories», Yuna Oikawa, Kei Endo, Takanori Uzawa и др., CC BY 4.0
Похоже на вашу задачу?
Расскажите, что собираете. За полчаса разложим на этапы и назовём сроки — это бесплатно и ни к чему не обязывает.


